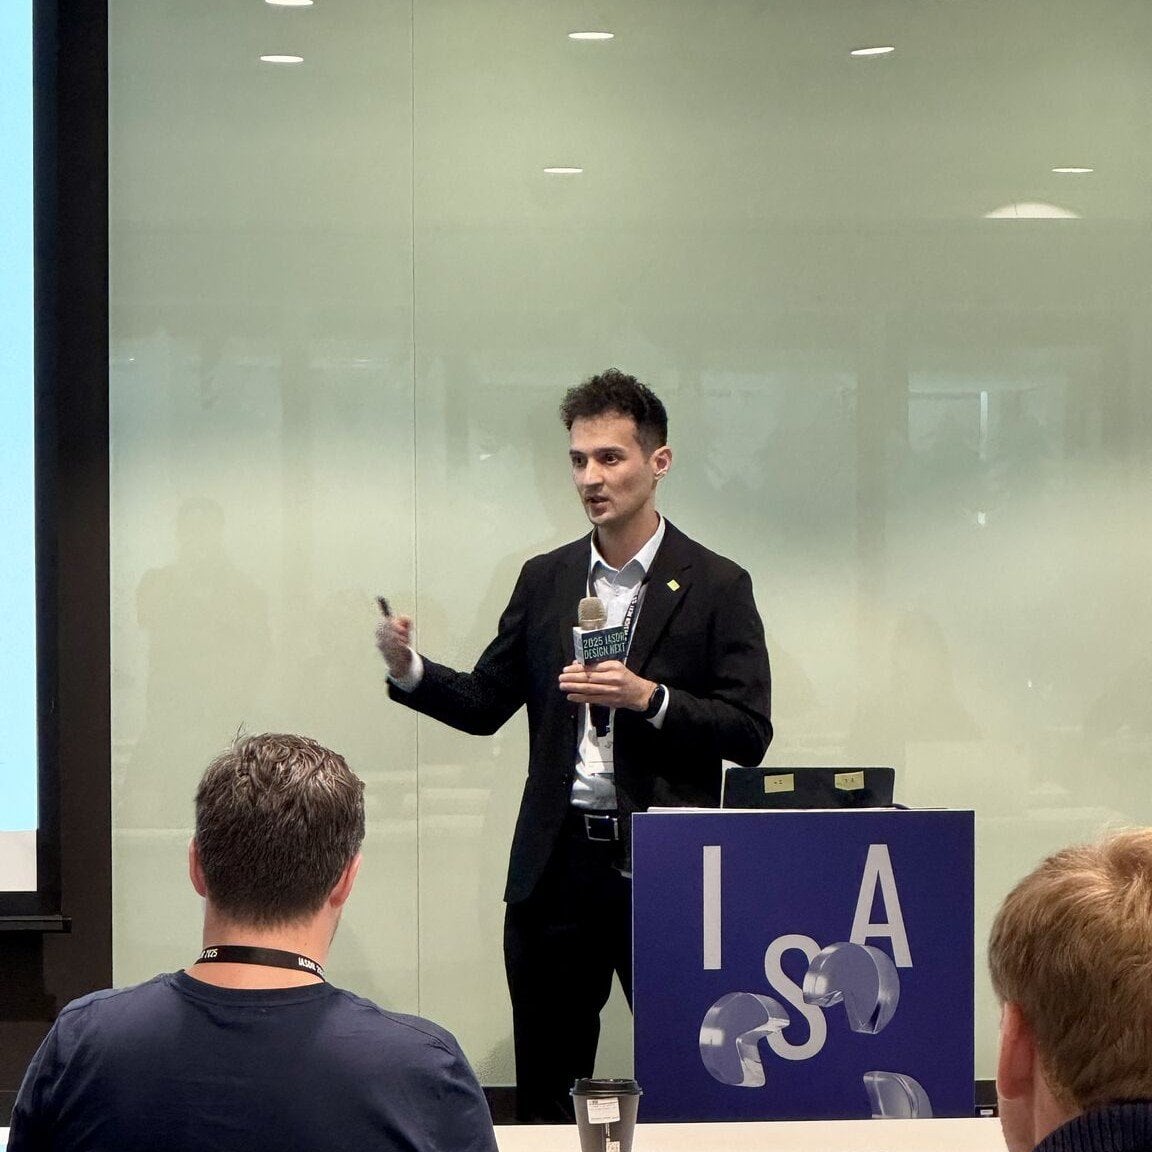
“Exploring the Role and Syntax of User Scenario Elements: Toward a Structured Framework for User-Centered Engineering Specifications”: KwanMyung Kim 교수님과 함께 쓴 논문입니다. 각 4명으로 구성된 다학제 팀 두 개가 액션 스텝(Action Steps) 프레임워크를 활용한 워크숍의 결과를 바탕으로, 시나리오 내용을 세 층위로 구분할 것을 제안합니다. 기능 요구사항의 기준이 되는 행동 요소(사용자 및 시스템 행동), 측정 가능한 형태로 기술해야 하는 맥락 요소(목표, 환경, 도구), 그리고 검증을 가능하게 하는 제약 요소(수치 목표, 오류 상황)입니다.
“A Component-Based Approach for Developing Actions in Non-Humanoid Elderly Care Robots”: Danyal Sarfraz가 주도하고 KwanMyung Kim 교수님과 함께 참여한 연구입니다. 2륜 로봇 Lemmy의 동작을 속도, 자세, 경로, 회전 방식이라는 구성 요소로 나누어 디자인했으며, 고령자 25명을 대상으로 한 선호도 테스트와 추가로 15명을 대상으로 한 검증을 거쳤습니다. 선호도가 높은 구성 요소로 만든 동작은 다른 조합으로 만든 동작보다 더 좋은 평가를 받았습니다.
학회에서는 실습 워크숍 “Designing Personality of Social Robots”의 공동 진행도 맡았습니다.