논문·출판
SOS 방법론, Research in Engineering Design에 게재
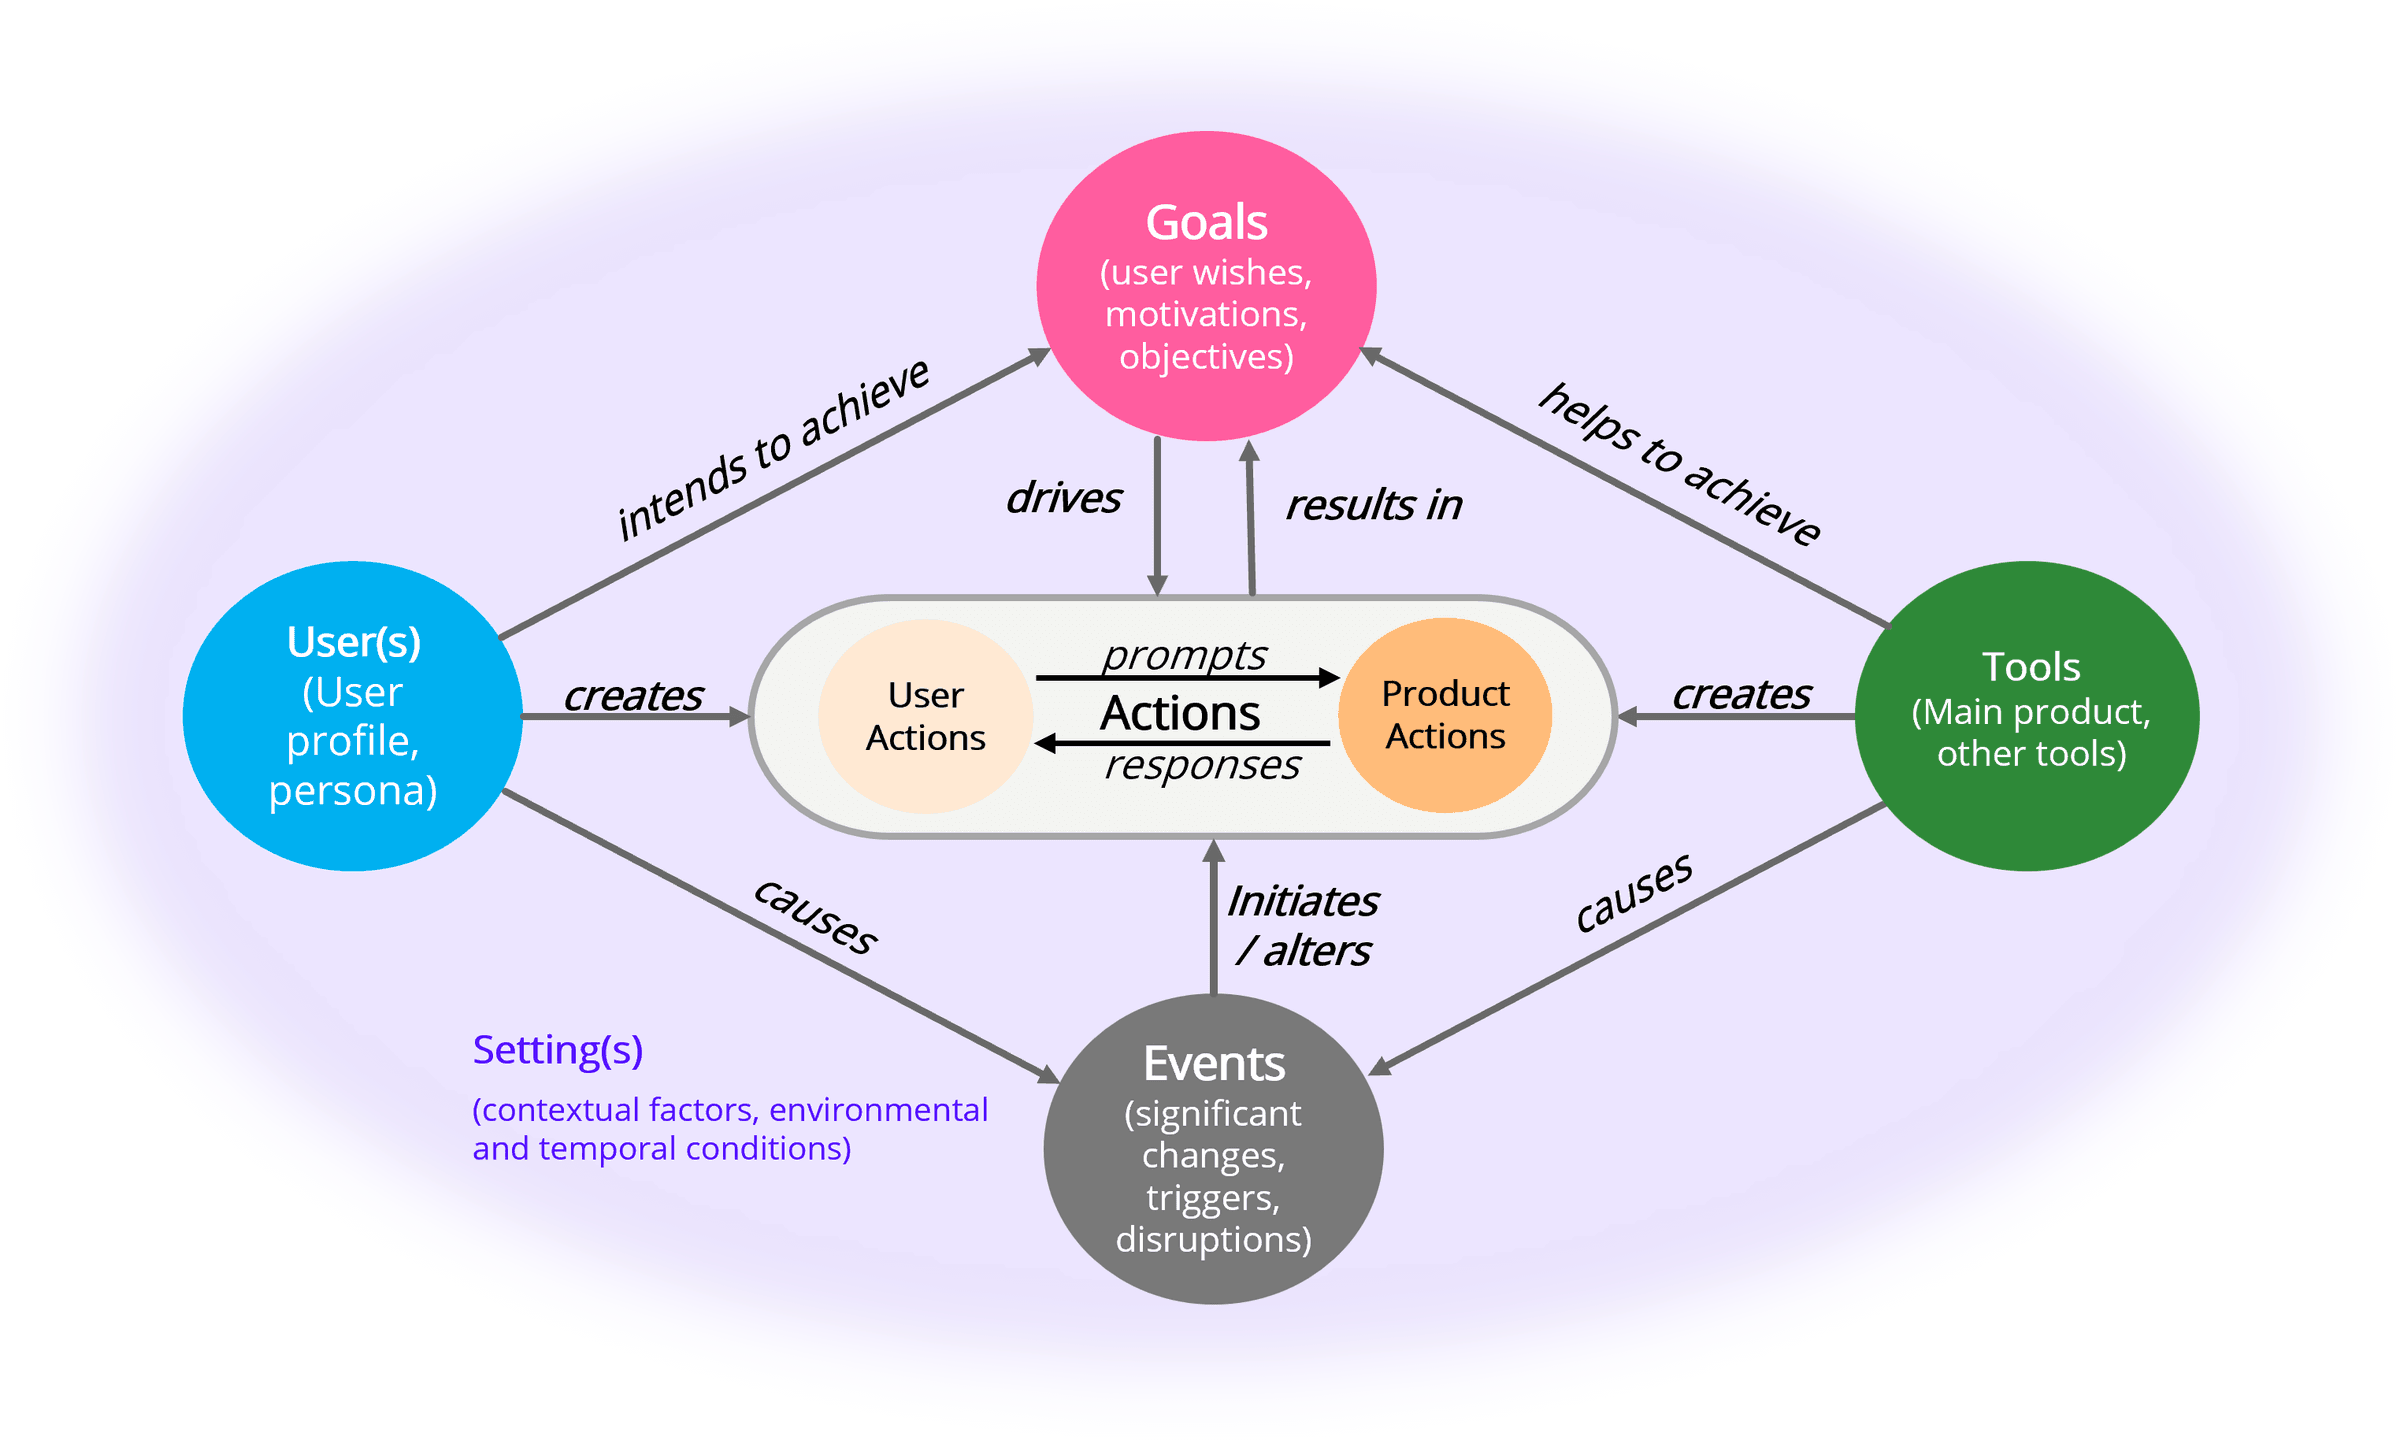
박사 학위 연구의 핵심인 시나리오 지향 사양(Scenario-Oriented Specification, SOS) 방법을 KwanMyung Kim 교수님과 함께 Research in Engineering Design(37권, 논문 번호 36)에 게재했습니다.
더 읽기블로그 & 소식
디자인 연구, 인간–AI 상호작용, 로봇공학에 관한 글과 함께 출판, 수상, 프로젝트에 관한 짧은 소식을 전합니다.
총 8개 중 1–8
논문·출판
박사 학위 연구의 핵심인 시나리오 지향 사양(Scenario-Oriented Specification, SOS) 방법을 KwanMyung Kim 교수님과 함께 Research in Engineering Design(37권, 논문 번호 36)에 게재했습니다.
더 읽기워크숍·행사
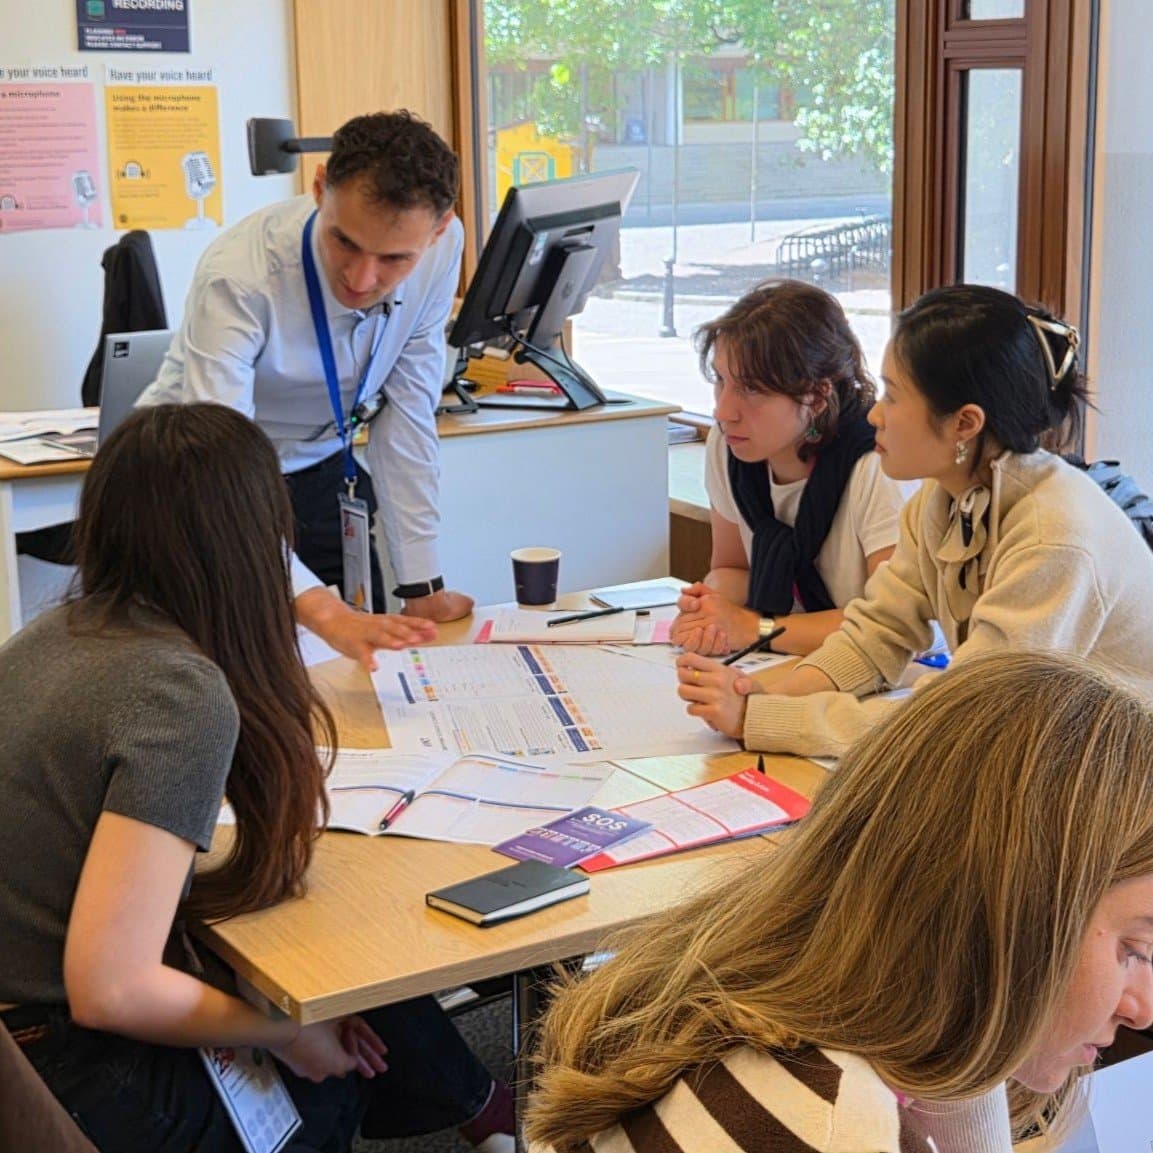
에든버러에서 열린 DRS2026에서 90분간의 Explorations 세션 “Action Steps Sprint”를 진행했습니다. 세 개의 다학제 팀이 노인 돌봄 로봇 시나리오를 요구사항, 부품, 초기 사양으로 옮기는 작업을 수행했습니다.
더 읽기논문·출판
Sang-Ho Kim, Kyuho Maeng 님과 함께 Transportation Research Part F에 게재한 논문입니다. 한국 내 응답자 509명을 대상으로 한 설문조사를 통해 자율주행차 수용을 이끄는 요인과 그 영향이 사용자 집단에 따라 어떻게 달라지는지를 분석했습니다.
더 읽기학술대회
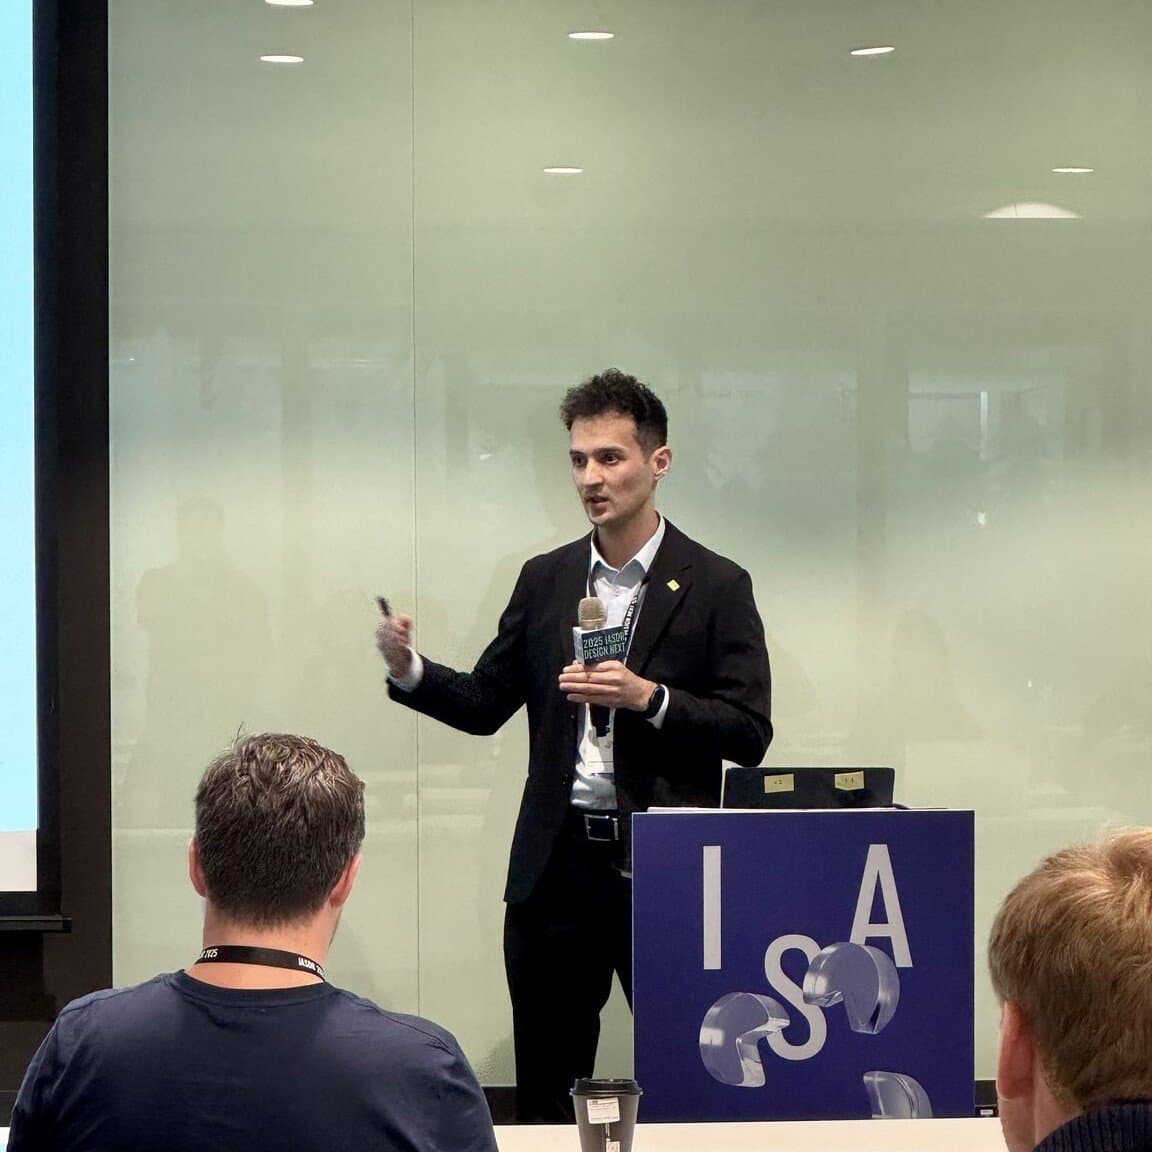
IASDR 2025(타이베이) 논문집에 논문 2편이 실렸습니다. 사용자 시나리오의 어떤 요소가 엔지니어에게 중요한지, 그리고 비인간형 돌봄 로봇의 동작을 어떻게 디자인할지를 다룹니다. 학회에서는 로봇 성격에 관한 워크숍의 공동 진행도 맡았습니다.
더 읽기논문·출판
NH Co., Ltd.와 함께 수행한 국방 장비 프로젝트의 논문 2편이 Springer에서 출판된 IEA 2024 학술대회 논문집에 실렸습니다. 특수부대용 침낭 디자인 가이드라인, 그리고 군용 배낭의 하중 분산을 측정하는 장치에 관한 논문입니다.
더 읽기수상
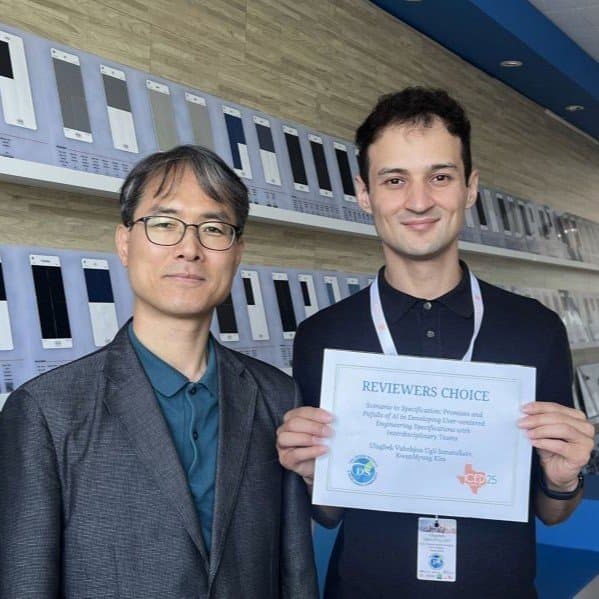
시나리오를 사양으로 옮기는 작업에서 생성형 AI의 활용을 다룬 ICED25 논문(KwanMyung Kim 교수님과 공동 집필)이 Reviewers' Choice Award를 받았습니다.
더 읽기수상
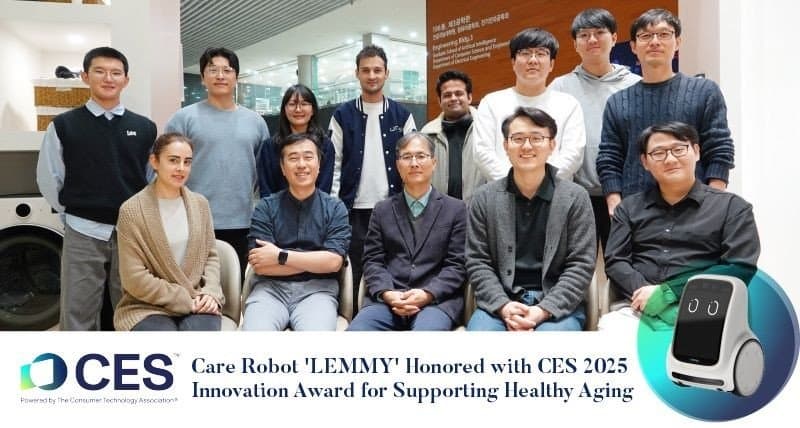
UNIST에서 개발에 참여한 반려 돌봄 로봇 Lemmy가 CES 2025 혁신상 Honoree(스마트홈 부문)에 선정되었습니다(출품: Shinsung Delta Tech).
더 읽기논문·출판
DESIGN 2024(크로아티아 차브타트)에서 발표한 논문으로, 사용자 시나리오를 기능 요구사항과 엔지니어링 사양으로 잇는 중간 단계인 “액션 스텝(action steps)”을 제안합니다.
더 읽기아직 공개된 블로그 글이 없습니다.